Blog
Notities uit de werkcel.
Hoe physical AI in de praktijk werkt, en wat er nodig is om een robot aan het werk te zetten.
Engineering · 3 min leestijd
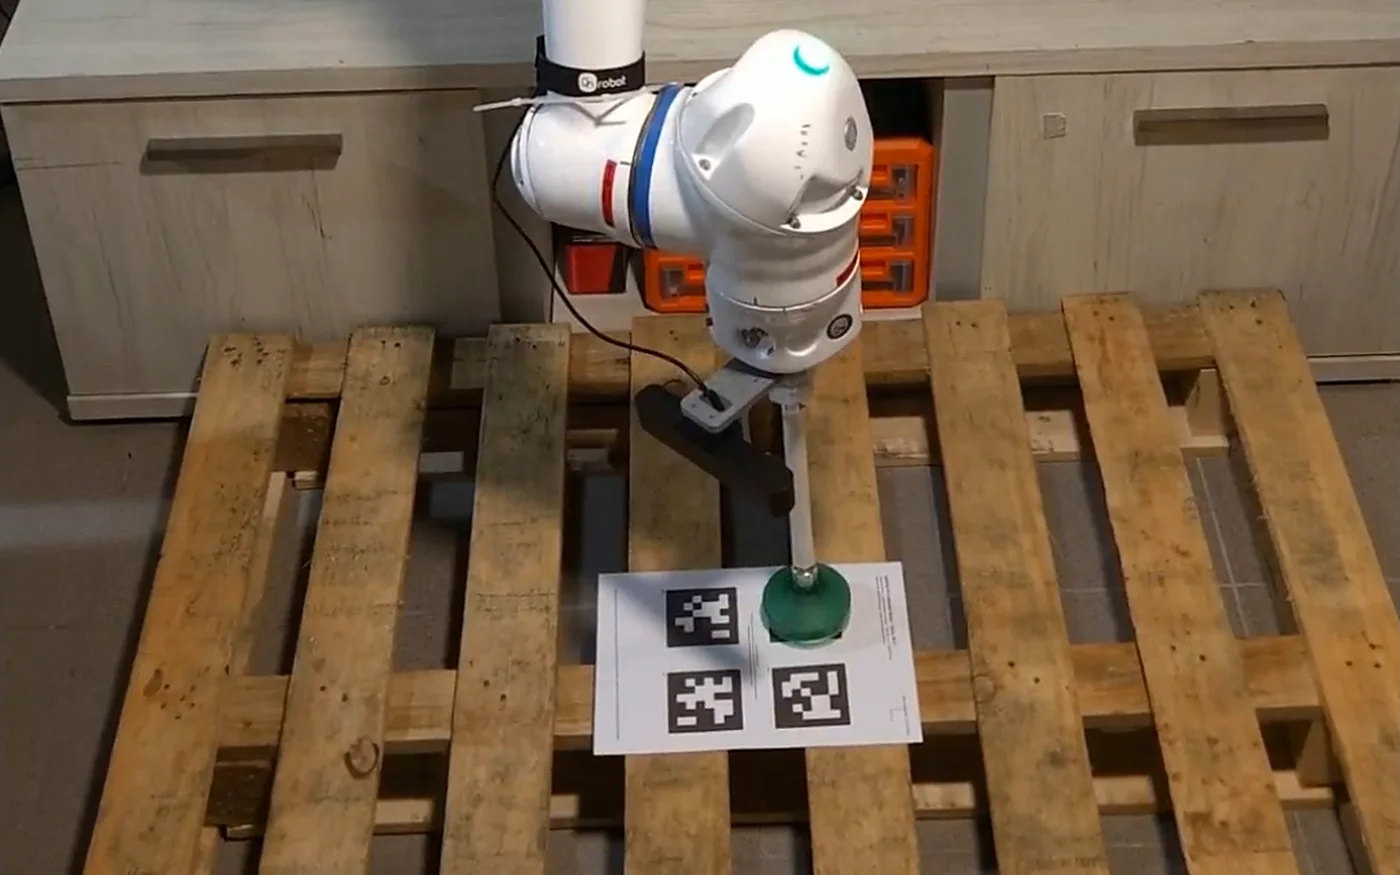
Hand-oogkalibratie: de instelstap die niemand met de hand wil doen
Hand-oogkalibratie betekent normaal een arm met de hand door een reeks poses sturen. Wat het is, waarom het handwerk blijft, en hoe ThRiVer het automatisch doet.
 Umer Farooq 8 sep 2026
EC
Engineering
Engineering · 1 min leestijd
Een cel opzetten door de taak te beschrijven
Geen teach pendant, geen robotprogrammatie. U vertelt de cel in gewone taal wat de taak is, en zij stelt het plan samen.
E Effecon 4 jul 2026
EO
Praktijkcases
Praktijkcases · 1 min leestijd
Een order verpakken zonder vast recept
Wanneer elke order een andere mix is, volstaat een vast verpakkingsprogramma niet. Zo bepaalt een cel de schikking ter plekke.
E Effecon 2 jul 2026
WT
Inzichten
Inzichten · 1 min leestijd
Wat "terugverdiend binnen het jaar" betekent voor één cel
Een nuchtere blik op waar het rendement vandaan komt wanneer u één taak automatiseert, en hoe u het bewijst voordat u opschaalt.
E Effecon 30 jun 2026