Vraag het aan wie ooit geprobeerd heeft bin picking met glanzende metalen onderdelen te automatiseren, en u hoort steeds hetzelfde verhaal: de demo zag er prima uit op matte kunststof, en toen kwamen de echte onderdelen en viel de vision uit elkaar.
Het probleem is het licht, niet de robot
Klassieke 3D-vision werkt door een patroon te projecteren en het weer uit te lezen. Reflecterende oppervlakken kaatsen dat patroon in alle richtingen, en onderdelen die door elkaar in een bak liggen weerspiegelen op elkaar en op de wanden van de bak. De camera ziet ruis waar ze een zuiver oppervlak nodig heeft, waardoor het systeem onderdelen mist of een positie doorgeeft die net verkeerd is. Op de vloer wordt dat een mislukte pick.
Voor een productiesite betekent dat een “werkende” cel die om de paar minuten stilvalt omdat iemand een vastloper moet oplossen. De rekensom voor automatisering klopt dan niet meer.
Hoe ThRiVer ermee omgaat
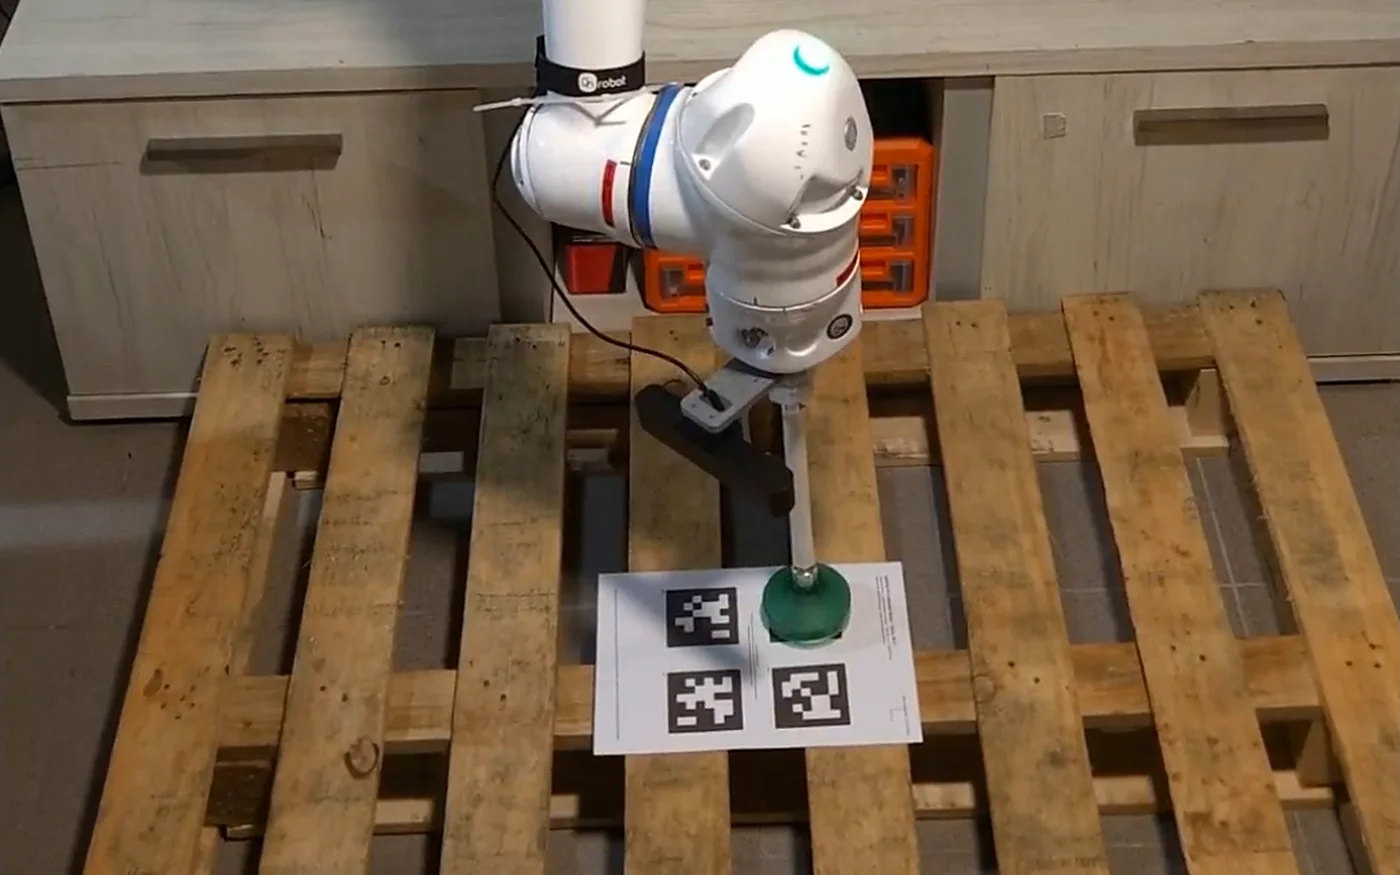
ThRiVer combineert AI met beproefde visiontechnieken om onderdelen te vinden die moeilijk te zien zijn, ook glanzende, reflecterende en door elkaar liggende, zonder trainingsdata en zonder afstelling per onderdeel. Het bepaalt van elk onderdeel de positie en de hoek, kiest het beste en herhaalt tot de bak leeg is. Nieuwe onderdelen vragen een beschrijving van de taak, geen dataset.
Het resultaat is dat net dat deel van physical AI dat echt moeilijk is, draait wanneer u op start drukt: betrouwbare picks uit een echte bak met echte onderdelen, niet uit een zorgvuldig opgezette demo.
Wilt u het zien op uw eigen onderdelen? Stuur ons een staal en wij tonen u de cel die ze oppakt.