Hand-oogkalibratie is de stap die een robot vertelt hoe zijn camera en zijn arm zich in de ruimte tot elkaar verhouden: de transformatie die “de camera ziet hier een onderdeel” omzet in “de arm beweegt daarheen”. Elke computervisiegestuurde cel heeft ze nodig voor ze kan draaien, en opnieuw telkens wanneer de camera of de arm een stoot krijgt, opnieuw gemonteerd of vervangen wordt. Zit ze er lichtjes naast, dan grijpt de robot met volle overtuiging op de verkeerde plaats.
Vraag aan wie al een computervisiegestuurde cel in gebruik genomen heeft naar de stap waar niemand naar uitkijkt, en dit is het antwoord.
Waarom hand-oogkalibratie normaal handwerk is
De gebruikelijke methode is een ingenieur die de arm met de hand door een reeks poses stuurt voor een geprint doel en elke pose op het oog registreert. Daar volgen drie dingen uit:
- Het vraagt vakkennis. Hoe goed het resultaat is, hangt af van wie het deed en hoeveel geduld die persoon had.
- Het haalt de cel uit productie zolang het duurt.
- Het overleeft een drukke werkvloer niet. Stoot de camerabeugel enkele millimeters mis en de cel begint naast te grijpen tot iemand de hele procedure overdoet.
Dat laatste is het dure stuk. Het is ongeplande stilstand, en het vraagt de ene persoon op de site die weet hoe het moet.
Hoe automatische hand-oogkalibratie eruitziet
We draaiden onlangs dezelfde geautomatiseerde routine op een Fairino-cobot en op een Yaskawa-arm. Niemand stuurde iets met de hand.
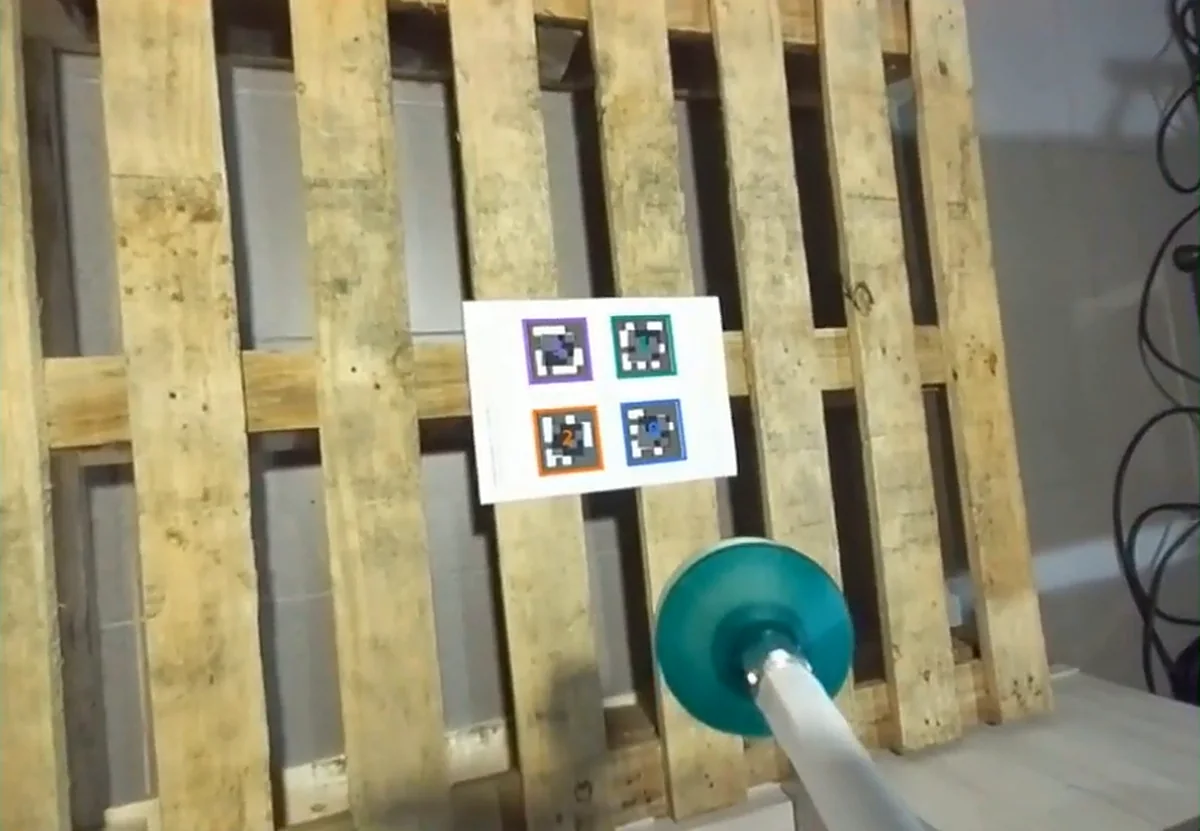
De arm beweegt zichzelf door zijn eigen kalibratieposes terwijl de camera een markerbord in de werkruimte bekijkt: een geprint blad met referentiemarkers, vlak op een pallet of rechtop in de cel, wat het bereik ook toelaat. Vanuit elke pose detecteert het systeem de markers en lost het de verhouding op tussen wat de camera ziet en waar de arm werkelijk is.
Het controleert zijn eigen werk
Een kalibratie die er stilletjes enkele millimeters naast zit, meldt zichzelf niet. Ze duikt weken later op als misgrepen die niemand kan verklaren.
Daarom controleert de routine zichzelf van begin tot eind. Zodra ze een oplossing heeft, raakt de arm elke marker op het bord aan met de tip van zijn gereedschap. Valt een aanraking buiten de tolerantie, dan draait ze opnieuw in plaats van de fout mee te nemen. De controle gebeurt tegen de fysieke wereld, niet tegen dezelfde cijfers die het antwoord opleverden.
Dezelfde routine op elke arm
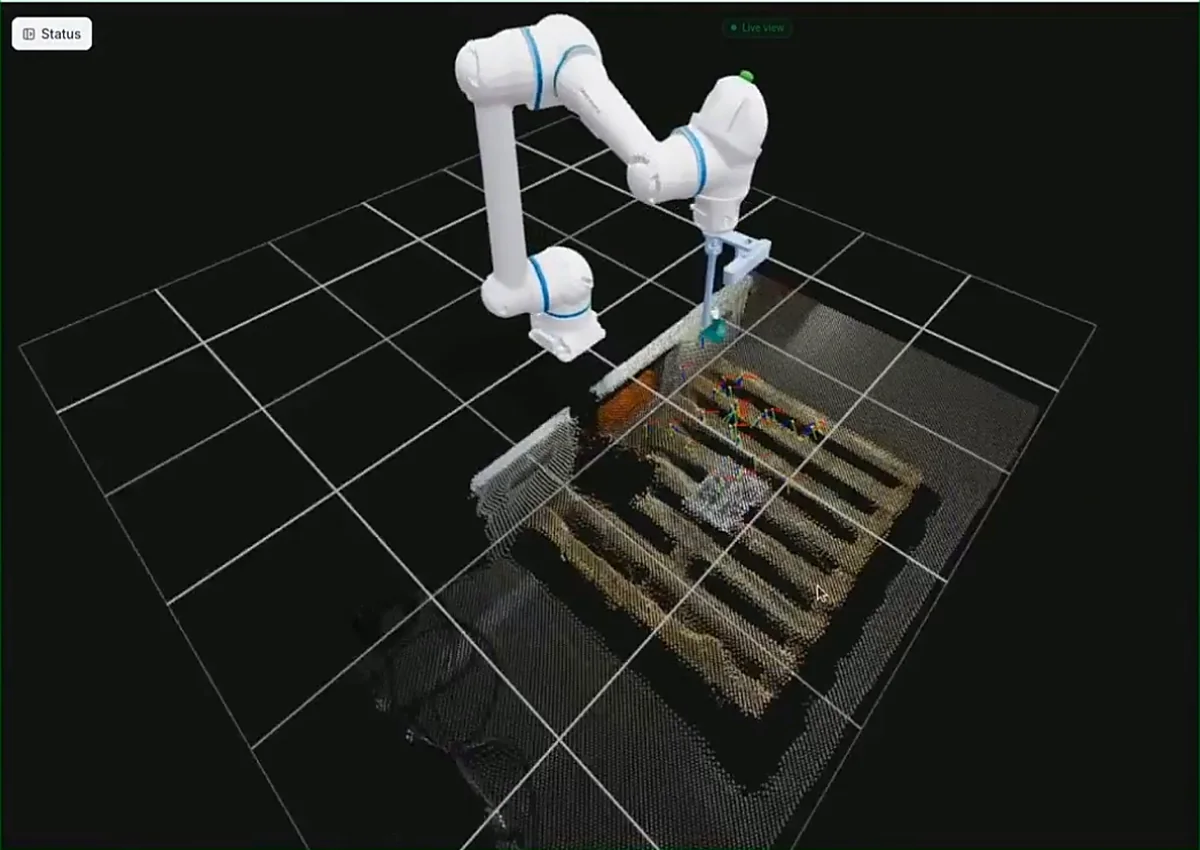
Omdat ThRiVer merkonafhankelijk is, draait dezelfde routine op beide armen zonder integratiewerk per cel. Tussen de twee runs veranderde enkel de robot. De procedure, het markerbord en de tolerantiecontrole bleven exact hetzelfde.
Dat telt verder dan kalibratie alleen. Integratiewerk per cel is net waar “één robot, één integrator, één programma” zich vastzet. Alles wat het platform identiek doet over armen heen, is werk dat u één keer doet in plaats van één keer per cel.
Start ze, en ze loopt af terwijl u met iets anders verdergaat.
Opzetwerk is het stuk dat het waard is om te automatiseren
Dat is het patroon over het hele platform: beschrijf de taak, en het regelt perceptie, planning en aansturing, inclusief het opzetwerk dat niemand met de hand wil doen. De robot is zelden het trage stuk van automatisering geweest. De inbedrijfstelling eromheen wel.
Houden kalibratie en opzettijd uw cellen tegen? Boek een demo en wij draaien de flow op uw eigen hardware.