L’étalonnage main-œil est l’étape qui indique à un robot comment sa caméra et son bras se situent l’un par rapport à l’autre dans l’espace : la transformation qui traduit « la caméra voit une pièce ici » en « le bras se déplace là ». Toute cellule guidée par vision en a besoin avant de pouvoir tourner, et de nouveau chaque fois que la caméra ou le bras est heurté, remonté ou remplacé. Un étalonnage légèrement faux, et le robot saisit avec une confiance totale au mauvais endroit.
Demandez à qui a déjà mis en service une cellule guidée par vision quelle étape personne n’attend avec impatience : c’est celle-là.
Pourquoi l’étalonnage main-œil est normalement un travail manuel
La méthode habituelle : un ingénieur pilote le bras à la main à travers une série de poses devant une mire imprimée et enregistre chacune d’elles à l’œil. Trois conséquences en découlent :
- Cela demande du métier. La qualité du résultat dépend de qui l’a fait et de sa patience.
- Cela sort la cellule de production pendant toute la durée de l’opération.
- Cela ne résiste pas à un atelier chargé. Déplacez le support de caméra de quelques millimètres et la cellule commence à saisir à côté, jusqu’à ce que quelqu’un refasse toute la procédure.
C’est ce dernier point qui coûte cher. C’est de l’arrêt non planifié, et cela mobilise la seule personne sur site qui sache faire.
À quoi ressemble un étalonnage main-œil automatique
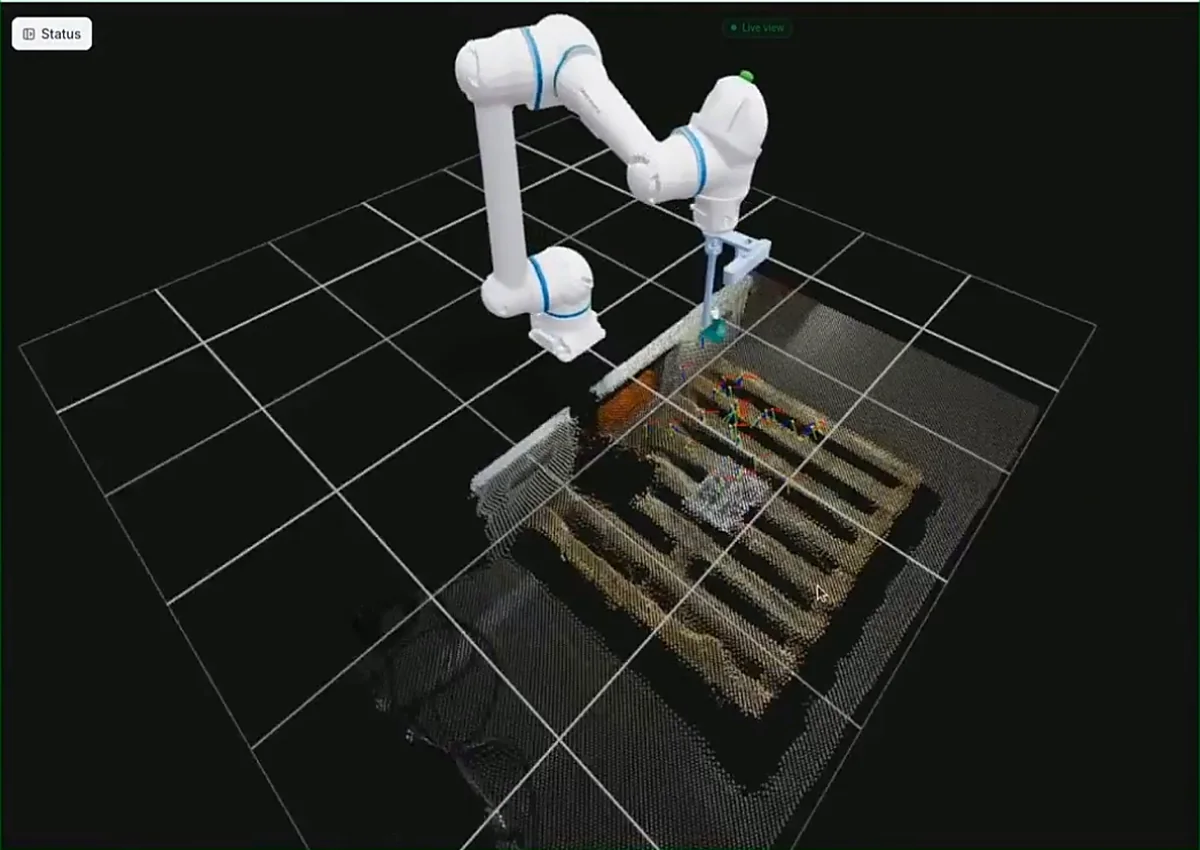
Nous avons récemment exécuté la même routine automatisée sur un cobot Fairino et sur un bras Yaskawa. Personne n’a rien piloté à la main.
Le bras se déplace lui-même à travers ses propres poses d’étalonnage pendant que la caméra observe une planche de marqueurs placée dans l’espace de travail : une feuille imprimée de marqueurs fiduciaires, posée à plat sur une palette ou dressée dans la cellule, selon ce que permet la portée. Depuis chaque pose, le système détecte les marqueurs et résout la relation entre ce que la caméra voit et l’endroit où se trouve réellement le bras.
Elle vérifie son propre travail
Un étalonnage discrètement faux de quelques millimètres ne se signale pas. Il refait surface des semaines plus tard, sous forme de saisies ratées que personne n’explique.
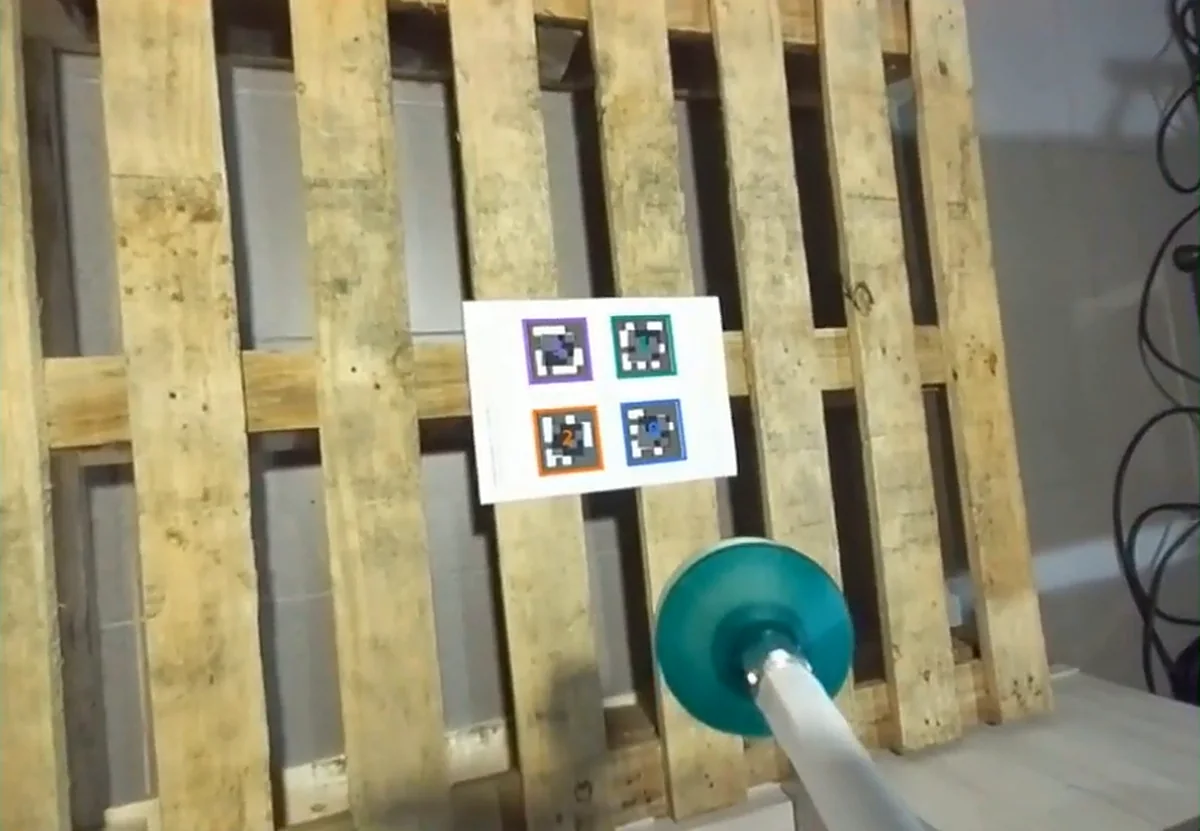
La routine se vérifie donc de bout en bout. Une fois qu’elle tient une solution, le bras touche chaque marqueur de la planche avec la pointe de son outil. Si un contact sort de la tolérance, elle recommence au lieu d’emporter l’erreur plus loin. Le contrôle se fait contre le monde physique, pas contre les chiffres qui ont produit la réponse.
La même routine sur n’importe quel bras
Parce que ThRiVer est indépendante des fabricants, la même routine tourne sur les deux bras sans travail d’intégration par cellule. Entre les deux exécutions, seul le robot a changé. La procédure, la planche de marqueurs et le contrôle de tolérance sont restés exactement les mêmes.
Cela compte au-delà de l’étalonnage. Le travail d’intégration par cellule, c’est précisément là que se verrouille le schéma « un robot, un intégrateur, un programme ». Tout ce que la plateforme fait à l’identique d’un bras à l’autre est du travail que vous faites une fois au lieu d’une fois par cellule.
Lancez-la, et elle se termine pendant que vous passez à autre chose.
La mise en service est la partie qui vaut d’être automatisée
C’est le schéma sur toute la plateforme : décrivez la tâche, et elle gère la perception, la planification et le contrôle, y compris le travail de mise en service que personne ne veut faire à la main. Le robot a rarement été la partie lente de l’automatisation. C’est la mise en service autour de lui qui l’est.
Si l’étalonnage et le temps de mise en service freinent vos cellules, réservez une démo et nous ferons tourner le flux sur votre propre matériel.