Demandez à quiconque a déjà tenté d’automatiser le bin picking avec des pièces métalliques brillantes, et vous entendrez toujours la même histoire : la démo était impeccable sur du plastique mat, puis les vraies pièces sont arrivées et la vision s’est effondrée.
Le problème vient de la lumière, pas du robot
La vision 3D classique fonctionne en projetant un motif puis en le relisant. Les surfaces réfléchissantes renvoient ce motif dans toutes les directions, et des pièces en vrac dans un bac se reflètent les unes sur les autres et sur les parois du bac. La caméra voit du bruit là où il lui faut une surface nette : le système rate des pièces ou renvoie une pose légèrement fausse, ce qui devient une prise manquée sur le terrain.
Pour un site de production, cela donne une cellule « fonctionnelle » qui s’arrête toutes les quelques minutes pour qu’on vienne débloquer un bourrage. Le calcul de l’automatisation ne tient plus.
Comment ThRiVer s’en sort
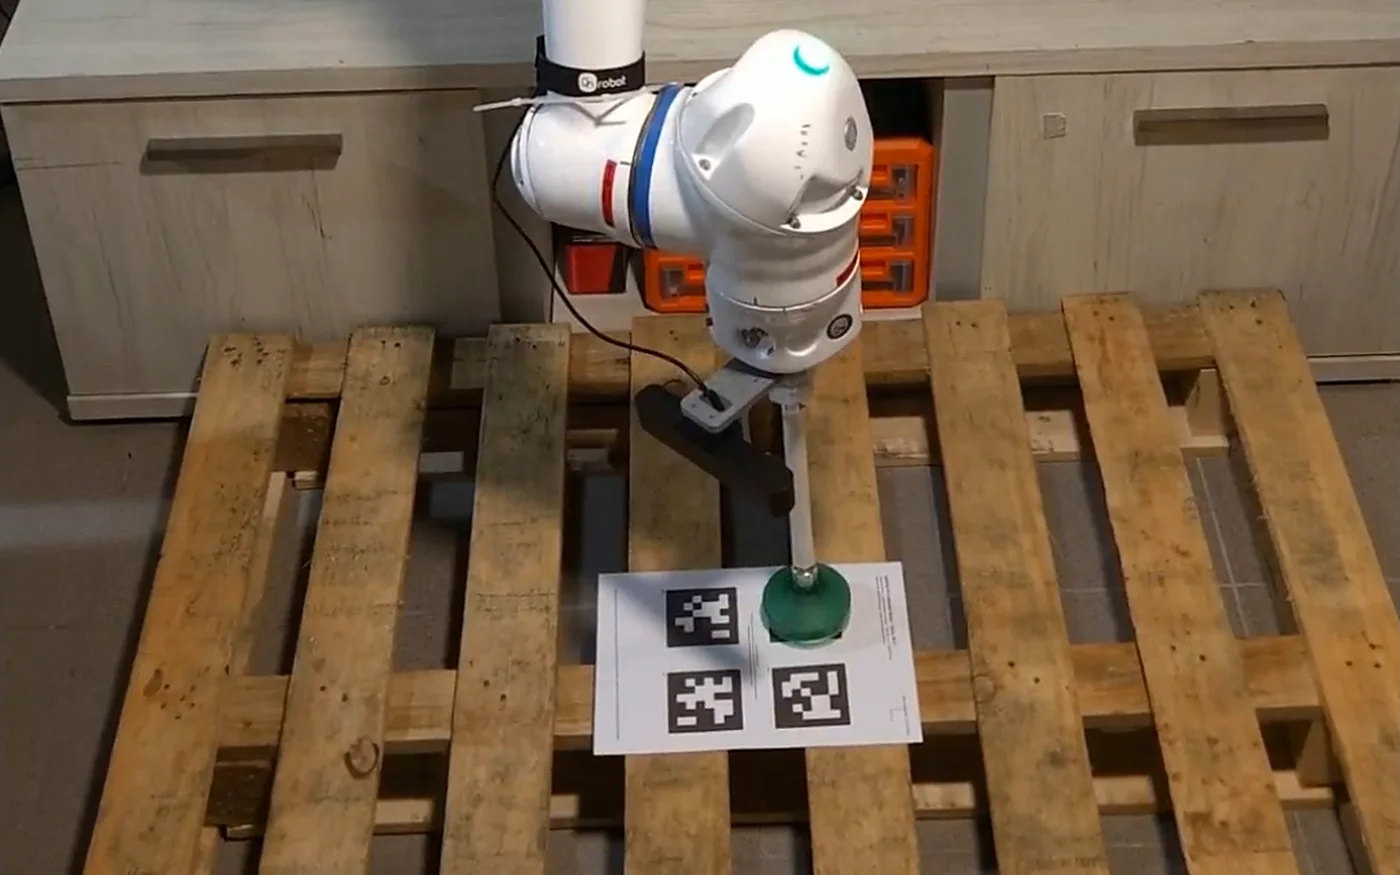
ThRiVer combine l’IA et des techniques de vision éprouvées pour trouver les pièces difficiles à voir, y compris brillantes, réfléchissantes et en vrac, sans données d’entraînement ni réglage pièce par pièce. Elle détermine la position et l’angle de chaque pièce, choisit la meilleure et recommence jusqu’à ce que le bac soit vide. Les nouvelles pièces demandent une description de la tâche, pas un jeu de données.
Résultat : la partie réellement difficile de la physical AI tourne au moment où vous appuyez sur démarrer, avec des prises fiables dans un vrai bac de vraies pièces, pas dans une démo soigneusement préparée.
Vous voulez le voir sur vos propres pièces ? Envoyez-nous un échantillon et nous vous montrerons la cellule en train de les saisir.