La partie lente et coûteuse de l’automatisation n’a jamais été le robot. C’est la configuration : un spécialiste avec un teach pendant, point de passage après point de passage, pendant des semaines, et une nouvelle visite chaque fois que la tâche change. C’est ce qui maintient l’automatisation hors de portée de la plupart des petits industriels.
Vous décrivez, la cellule planifie
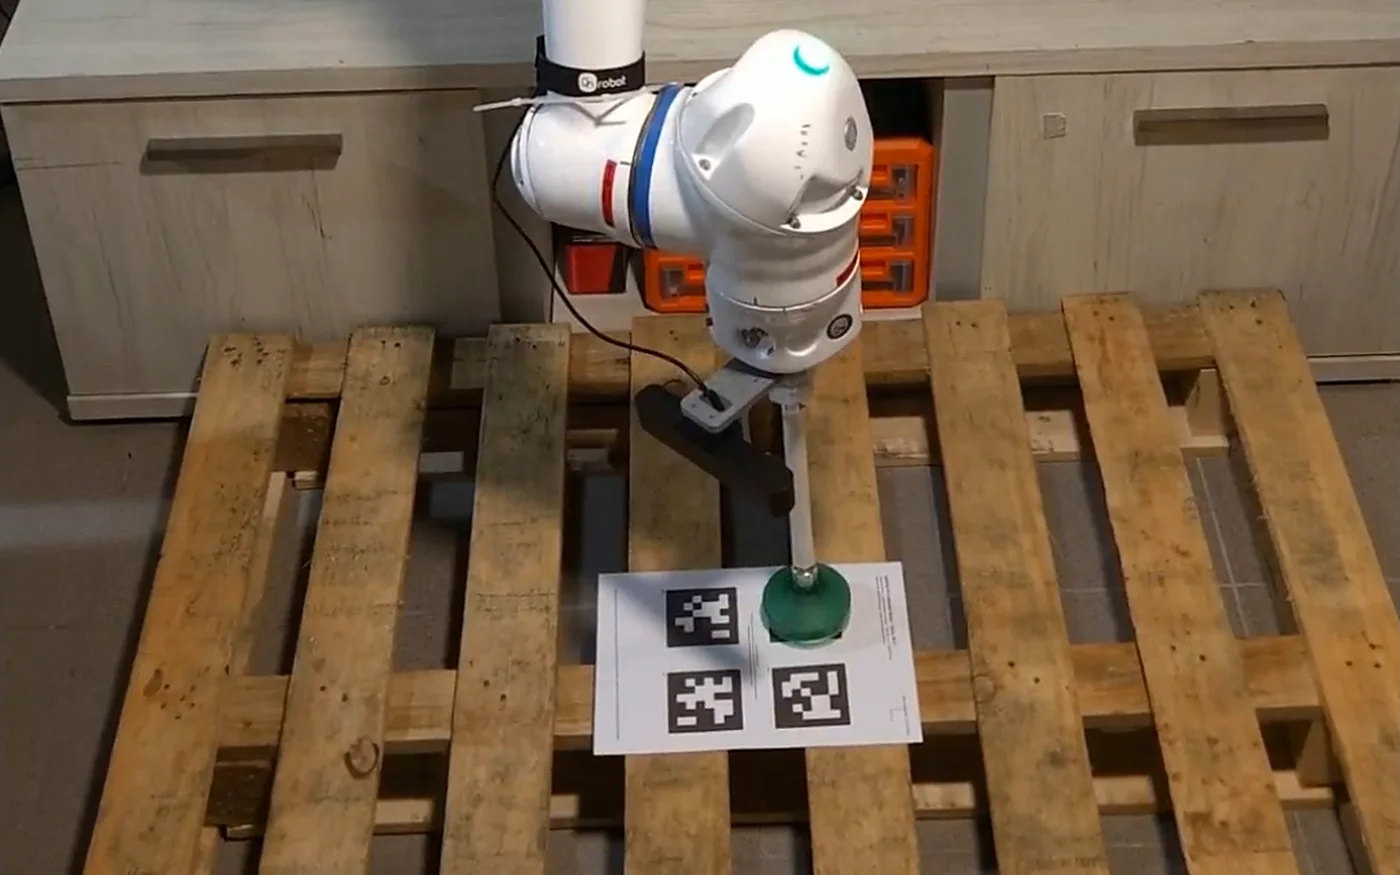
L’approche d’Effecon inverse cela. Un opérateur décrit la tâche en langage courant : prends ces pièces dans ce bac et empile-les ici, ou conditionne cette commande dans ce carton. Le système interprète l’objectif et compose le plan, les mouvements, la séquence, les contrôles, sans que personne n’écrive de code robot.
La conversation est une porte d’entrée, pas toute l’histoire. En dessous se trouve une cellule qui comprend l’objectif plutôt qu’un script figé : elle peut donc gérer des pièces qu’elle n’a jamais vues et se rattraper quand quelque chose cloche, au lieu de s’arrêter en attendant un ingénieur.
Pourquoi cela compte pour la ligne
La configuration passe d’un projet de spécialiste à quelque chose que les personnes qui font tourner la ligne peuvent faire elles-mêmes. Changer la tâche, c’est une nouvelle description, pas une visite de réapprentissage. Et comme la même plateforme fonctionne sur différentes tâches et différentes marques de robots, ce que vous apprenez sur une cellule vous sert pour la suivante.
C’est là le levier : la partie difficile de la physical AI, comprendre une tâche et la transformer en mouvement fiable, qui tourne quand vous appuyez sur démarrer, et à laquelle on s’adresse avec les mots que votre équipe emploie déjà.
Curieux de voir comment cela s’intégrerait à votre ligne ? Réservez une démo et nous configurerons une tâche en direct.